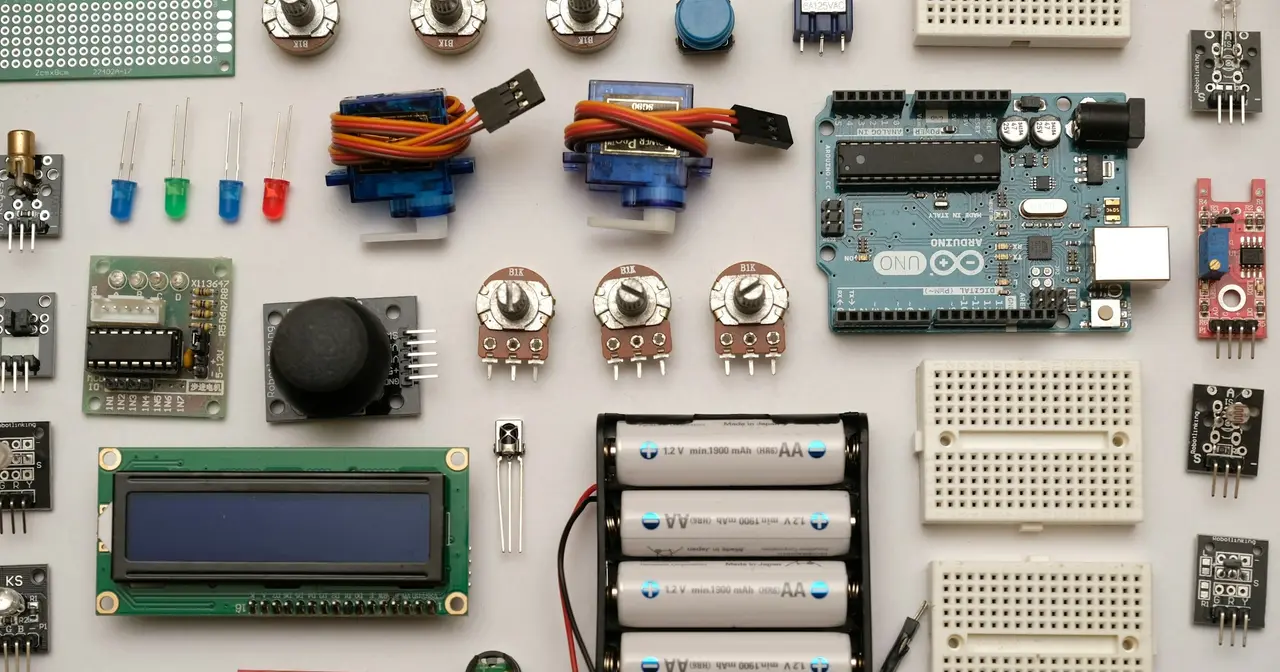
Сервомашинка, или серва, поворачивает руль модели на угол, который задаёт пульт. Внутри стоят маленький мотор, редуктор, потенциометр на выходном валу и плата, которая сравнивает команду с положением вала. Команду серва получает импульсом раз в 20 мс (50 Гц): импульс 1500 мкс ставит её в центр, 1000 и 2000 мкс отклоняют в крайние положения. Для пенопластового паркфлаера массой до килограмма обычно хватает микросерв класса 9 г вроде HXT900, TG9e или SG90 с моментом 1,5–1,8 кг·см. Дальше о том, как читать характеристики, подбирать, проверять и подключать сервы.
Как устроена серва
Мотор через несколько ступеней шестерён крутит выходной вал, на который надевают качалку. На том же валу сидит потенциометр. Плата измеряет длину входящего импульса, читает напряжение с потенциометра и вращает мотор в ту сторону, где разница между командой и положением уменьшается. Поэтому серва держит угол под нагрузкой: ветер отжал руль, и плата тут же добавила тока мотору. Отсюда и название: серва следит за командой.
Связь импульса и угла линейная. В радиоуправлении принят диапазон 1000–2000 мкс с центром 1500, и большинство серв в нём проходят около ±45° от центра. Многие сервы принимают и более широкие импульсы: китайские учебные материалы по SG90 указывают 0,5–2,5 мс для поворота на 180°, но такой ход есть не у каждой модели, а упор в механический ограничитель быстро убивает шестерни.
Цифровая и аналоговая
Снаружи они одинаковые и понимают один и тот же сигнал. Разница в том, как плата управляет мотором. Аналоговая серва подаёт на мотор импульсы с той же частотой, что приходит от приёмника, около 50 раз в секунду. Цифровая обрабатывает команду микроконтроллером и обновляет мотор чаще: Hitec называет для своих цифровых серв 300 Гц. Отсюда полный момент уже при малом отклонении от заданного угла, жёсткое удержание руля и быстрый отклик. Платить приходится током: цифровая серва потребляет больше, особенно когда держит нагруженный руль, и тихонько «поёт» в нейтрали.
Для медленного пенолёта разницы почти не видно. Переплачивать незачем. Цифровые сервы ставят на пилотажные модели, вертолёты и рули с большой нагрузкой.
Мотор тоже бывает разным. Дешёвые сервы несут обычный коллекторный мотор с железным ротором. В сервах получше ставят безжелезный (coreless) мотор: ротор без сердечника легче, разгоняется быстрее и меньше дёргается. Такой мотор, по данным HobbyKing, ставили и в HXT900. Верхний класс собирают на бесколлекторных моторах: например, у KST есть HV-сервы на таких моторах с моментом в десятки кгс·см.
Характеристики: кг·см, с/60° и вольты
- Момент пишут в кг·см (в паспорте иногда кгс·см или kg/cm, смысл одинаковый). 1,6 кг·см значат, что на плече 1 см от оси серва удержит 1,6 кг, на плече 2 см только 0,8 кг. В американских паспортах момент дают в oz·in: 1 кг·см ≈ 13,9 oz·in.
- Скорость указывают временем поворота на 60°: 0,12 с/60° у HXT900, 0,08 с/60° у быстрой MG90S на 6 В.
- От напряжения зависят обе цифры, поэтому в паспорте их дают при 4,8 и 6,0 В, у HV-серв ещё при 7,4 или 8,4 В. Сравнивайте сервы при одном и том же напряжении.
- Шестерни бывают пластиковые и металлические. Пластиковые (нейлон) лёгкие и дешёвые, но срезаются при ударе по рулю. Металлические (буква MG в названии) переносят жёсткие посадки, весят больше и со временем дают люфт.
Вот сервы, которые чаще всего встречаются в пенопластовых моделях, и для сравнения одна стандартная:
| Серва | Масса | Момент | Скорость, с/60° | Особенности |
|---|---|---|---|---|
| HXT500 (Hextronik) | 6,2 г | 0,6 кг·см | 0,08 | субмикро для лёгких моделей |
| HXT900 (Hextronik) | 9 г | 1,6 кг·см | 0,12 при 4,8 В | аналоговая, coreless, нейлон |
| TG9e (Turnigy) | 9 г | 1,5 кг·см при 4,8 В | 0,10 при 4,8 В | аналоговая, пластик, снята с производства |
| SG90 (TowerPro) | 9 г | 1,8 кг·см при 4,8 В | 0,10 при 4,8 В | аналоговая, пластик |
| MG90S (TowerPro) | 13,4 г | 1,8 / 2,2 кг·см | 0,10 / 0,08 | металлические шестерни |
| ES08MA II (Emax) | 12 г | 1,6 / 2,0 кг·см | 0,12 / 0,10 | металл, тонкий корпус |
| SH-0255MG (Savöx) | около 16 г | 3,1 / 3,9 кг·см | 0,16 / 0,13 | цифровая, металл, подшипник |
| HS-311 (Hitec) | 43 г | 3,0 / 3,5 кг·см | 0,19 / 0,15 | стандартный размер 40 × 20 × 37 мм |
Через косую черту даны значения при 4,8 и 6,0 В (у MG90S производитель указывает момент 2,2 кг·см при 6,6 В). Цифры взяты со страниц производителей и HobbyKing, а у HXT900 источники расходятся: HobbyKing пишет 1,6 кг·см при 4,8 В, база Servo Database относит эту цифру к 6 В, а при 4,8 В даёт 1,2 кг·см. Дешёвые 9-граммовые сервы продаются под разными брендами и в разных ревизиях, поэтому паспорт конкретной партии лучше проверить, а не верить надписи на корпусе.
HXT900, HXT500 и TG9e когда-то продавались в том числе в магазине, который раньше работал на этом домене. Первые две теперь встречаются реже, но посадочное место под 9-граммовую серву стало стандартом: в него встают SG90, ES08 и десятки клонов.
Как выбрать серву для модели
Массу модели формула нагрузки на руль не учитывает. Руль нагружает поток воздуха, поэтому считают по размеру руля, скорости и углу отклонения. Британские моделисты на форуме BARCS приводят такую оценку:
момент (кг·см) ≈ 0,133 × L × C² × V² × α / 2 000 000
где L — длина руля в сантиметрах, C — его средняя хорда в сантиметрах, V — скорость в м/с, α — отклонение в градусах. Формула верна, если плечо качалки и кабанчика одинаковое.
Пример. Элерон паркфлаера длиной 35 см и хордой 4 см отклоняется на 20° при 15 м/с (54 км/ч): выходит около 0,17 кг·см. На 25 м/с, в пологом пикировании, уже около 0,47 кг·см, потому что скорость входит в квадрате. Моделисты удваивают результат на порывы и флаттер, а на пенопласте ещё и на посадку, когда руль цепляет траву. Даже с запасом 9-граммовая серва на 1,5 кг·см справляется. С большим запасом. Серва на пределе работает медленно, греется и живёт недолго.
Ориентиры по классам:
| Класс серв | Масса сервы | Момент | Куда ставят |
|---|---|---|---|
| Субмикро | 2–6 г | до 1 кг·см | комнатные модели, планеры-метательки, модели до 150–200 г |
| Микро | около 9 г | 1,2–2 кг·см | пенолёты и паркфлаеры от 0,5 до 1 кг и чуть тяжелее |
| Мини | 12–25 г | 2–4 кг·см | модели 1–2 кг, рули побольше, жёсткие посадки |
| Стандарт | 40–55 г | от 3 кг·см | тренеры и модели от 2 кг |
Опорная точка для микрокласса: команда Flite Test комплектует набор электроники для своих самодельных моделей массой 500 г–1 кг пятью 9-граммовыми сервами Emax, и те же сервы кладёт в набор для моделей тяжелее килограмма. Для самолёта из потолочки размахом около метра нужны две-четыре таких сервы. Тому, кто ещё выбирает первую модель, поможет статья «Что такое паркфлаер».
Разъёмы и цвета проводов
Почти все сервы выходят с трёхконтактным разъёмом шагом 2,54 мм: минус, плюс посередине, сигнал. Плюс находится посередине, поэтому перевёрнутый штекер обычно ничего не сжигает: серва просто не реагирует на сигнал.
| Стандарт | Минус | Плюс | Сигнал |
|---|---|---|---|
| JR | коричневый | красный | оранжевый |
| Futaba | чёрный | красный | белый |
| Hitec | чёрный | красный | жёлтый |
Штекеры JR и Futaba совместимы, у Futaba на корпусе есть ключ-выступ, который иногда срезают ножом, чтобы штекер встал в гнездо JR. Сигнальный провод самый светлый. Всегда. Для длинных удлинителей, например к сервам в консолях крыла, берут витой провод: он меньше ловит помехи.
Проверка: сервотестер, приёмник, Arduino
Сервотестер — недорогая коробочка, которая проверяет серву без пульта. У типичного тестера три режима: ручной (ручкой крутите импульс в диапазоне 1,5 ± 0,5 мс), нейтраль (держит 1,5 мс, чтобы поставить качалку ровно) и автоматическое качание из края в край. Питание 4,8–6 В берут от BEC регулятора или от отдельного источника.
Приёмник тоже годится: подключите серву к каналу, включите пульт и двигайте стики. Как выбрать аппаратуру, мы рассказывали в гиде о пультах и приёмниках.
Arduino удобен, если нужно точно знать длину импульса. Скетч ниже ставит серву в центр, качает её на весь диапазон и принимает команды из монитора порта. Сигнал подключите к пину 9, минус к GND Arduino, а плюс сервы к отдельному источнику 5 В с общим минусом: питание сервы от вывода 5V платы часто перезагружает плату при рывке мотора.
#include <Servo.h>

const int SERVO_PIN = 9;     // сигнальный провод сервы
const int US_MIN = 1000;     // типичный диапазон аппаратуры
const int US_MAX = 2000;
const int US_CENTER = 1500;

Servo servo;
int pulse = US_CENTER;

void setPulse(int us) {
  pulse = constrain(us, US_MIN, US_MAX);
  servo.writeMicroseconds(pulse);
  Serial.print(F("Импульс, мкс: "));
  Serial.println(pulse);
}

void sweep() {
  for (int us = US_MIN; us <= US_MAX; us += 10) {
    servo.writeMicroseconds(us);
    delay(20);               // один кадр 50 Гц
  }
  for (int us = US_MAX; us >= US_MIN; us -= 10) {
    servo.writeMicroseconds(us);
    delay(20);
  }
  setPulse(US_CENTER);
}

void setup() {
  Serial.begin(115200);
  // Без min/max библиотека считает крайними 544 и 2400 мкс
  servo.attach(SERVO_PIN, US_MIN, US_MAX);
  setPulse(US_CENTER);
  Serial.println(F("c — центр, s — качание, + / - — шаг 10 мкс, число — импульс"));
}

void loop() {
  if (!Serial.available()) return;
  int ch = Serial.peek();
  if (isDigit(ch)) {
    setPulse(Serial.parseInt());
  } else {
    Serial.read();
    if (ch == 'c') setPulse(US_CENTER);
    else if (ch == 's') sweep();
    else if (ch == '+') setPulse(pulse + 10);
    else if (ch == '-') setPulse(pulse - 10);
  }
}
Откройте монитор порта на 115200 бод и отправьте 1500, 1200 или c. Почему в скетче writeMicroseconds, а не привычный write(90)? Стандартная библиотека Servo по умолчанию считает крайними импульсы 544 и 2400 мкс и пересчитывает градусы в этот диапазон, поэтому write(90) даёт около 1472 мкс, а не 1500, а write(0) и write(180) загоняют серву дальше хода, к которому она привыкла от пульта. Вызов attach(pin, 1000, 2000) задаёт привычный диапазон и заодно обрезает слишком длинные импульсы.
Установка, центровка и тяги
- Включите серву в нейтраль (1500 мкс с тестера или центр стика при нулевых триммерах) до того, как надевать качалку.
- Наденьте качалку так, чтобы она стояла перпендикулярно тяге. Шлицы на валу позволяют подобрать положение точнее, если перевернуть качалку другой стороной.
- Руль закрепите в нейтрали и только потом подгоните длину тяги: Z-изгибом, регулируемым замком или винтовым наконечником.
- Остаток выставьте субтримом в пульте. Если субтрим нужен больше 20–30 мкс, лучше переставить качалку на один шлиц.
Плечо задаёт соотношение хода и силы. Тяга во внутреннем отверстии качалки и во внешнем отверстии кабанчика даёт меньший ход руля, зато серва держит руль увереннее и люфт меньше. Сервы в пенопласте крепят термоклеем или на двусторонний скотч, провод фиксируют, чтобы его не перетирало.
Типичные неисправности
- Дрожание в нейтрали. Изношенный потенциометр, помехи на длинном удлинителе или просевшее питание. Проверьте серву тестером: если там она неподвижна, проблема в проводке или питании.
- Сорванные шестерни. Серва гудит, а вал прокручивается или проскакивает на одном месте. Для популярных моделей продаются ремкомплекты шестерён, их меняют, сняв нижнюю крышку корпуса. После удара проверьте все шестерни, а не только видимый сломанный зуб.
- Перегрев и гудение. Тяга упирается, и серва держит руль в упоре. Уменьшите расходы в пульте или переставьте тягу в другое отверстие.
- Brown-out. Сервы при рывке берут ток, BEC не вытягивает, и приёмник перезагружается прямо в полёте. Spektrum в инструкции к приёмникам называет порог 3,5 В и советует, чтобы под нагрузкой на всех сервах питание не опускалось ниже 4,8 В. Проверка простая: вольтметр на свободный канал приёмника, модель включена, рули зажимаете руками и смотрите на напряжение.
Если напряжение проседает, поставьте отдельный импульсный BEC для серв или регулятор с более мощным BEC. Как подобрать сам регулятор и мотор, мы разбирали в статье о моторах и KV, а про выбор аккумулятора есть материал о LiPo.
Подключение к полётному контроллеру
На самолёте с автопилотом сервы подключают не к приёмнику, а к выходам полётного контроллера. Он смешивает команды пульта со стабилизацией и выдаёт импульсы на сервы сам.
INAV. В конфигураторе выберите тип платформы Airplane и пресет модели во вкладке Mixer: там видно, какой выход отвечает за какой руль и к какому таймеру он привязан. Не каждый выход платы умеет работать с сервой, а выходы на одном таймере обязаны иметь одну функцию, поэтому мотор и сервы на один таймер не сажают. Реверс, центр и ход каждой сервы задают во вкладке Outputs. По умолчанию INAV выдаёт на сервы 50 Гц (параметр servo_pwm_rate, до 498 Гц), центр 1500 мкс. Частоту поднимают только для цифровых серв: по документации INAV, большинство из них поддерживает 330 Гц, а аналоговая на высокой частоте перегревается и может выйти из строя.
ArduPilot (ArduPlane). Каждому выходу назначают функцию параметром SERVOn_FUNCTION: 4 — элерон, 19 — руль высоты, 21 — руль направления, 70 — газ. Ход и центр задают SERVOn_MIN, SERVOn_MAX и SERVOn_TRIM, реверс SERVOn_REVERSED.
Betaflight тоже умеет работать с сервами: в списке миксеров есть AIRPLANE (до четырёх серв), FLYING_WING и TRI для трикоптера с сервой на хвостовом моторе, а тонкая настройка идёт командами servo и smix в CLI. Для самолётов эту прошивку выбирают редко, навигация и стабилизация крыла проработаны в INAV и ArduPilot.
Питание: выходы контроллера дают только сигнал, плюс на сервы приходит с отдельного BEC. У плат для крыльев он встроен, например у Matek F405-WTE линия серв Vx перемычкой переключается на 5, 6 или 7,2 В и выдаёт 8 А длительно. Ставить 7,2 В можно только при всех HV-сервах на борту.
С чего вообще начинать в моделизме и какие модели проще, мы рассказывали в гиде «Радиоуправляемые модели для начинающих».
Источники
- Servo Database: Hextronik HXT900 — масса, размеры, момент при 4,8 и 6 В (англ.)
- HobbyKing: HXT900 Micro Servo 1.6kg / 0.12sec / 9g — карточка товара (англ.)
- HobbyKing: HXT500 Micro Servo 0.6kg / 0.08sec / 6.2g — карточка товара (англ.)
- Servo Database: Turnigy TG9e (англ.)
- TowerPro: SG90 — паспорт сервы (англ., Тайвань)
- TowerPro: MG90S — паспорт сервы (англ., Тайвань)
- Hitec RCD: HS-311 Standard Economy Servo (англ.)
- Lindinger: Savöx SH-0255MG+ — характеристики (нем./англ.)
- OpenELAB: KST X20-3012 HV — бесколлекторная серва (франц.)
- Little Bird Electronics: Emax ES08MA II — характеристики (англ.)
- SunFounder: 舵机 — устройство сервы и импульсы 0,5–2,5 мс (кит.)
- Society of Robots: Digital Servos vs Analog Servos (англ.)
- Hitec RCD: FAQ по сервам — 300 Гц у цифровых серв (англ.)
- BARCS Forums: Servo torque calculator wanted — формула момента в кг·см (англ., форум)
- Flite Test: Power Pack B — For Lighter Planes (англ.)
- Flite Test: Power Pack C — For Larger RC Airplanes (англ.)
- Flite Test: Choosing the right servo extension — цвета проводов (англ.)
- Spektrum AR6300: инструкция — brown-out и проверка питания (англ.)
- Arduino Servo library: исходный код Servo.h — 544/2400 мкс по умолчанию (англ.)
- INAV: ESC and servo outputs (англ.)
- INAV: Settings — servo_pwm_rate, servo_center_pulse (англ.)
- ArduPilot: Servo Output Functions (англ.)
- Betaflight: Mixer — типы рам и сервы (англ.)
- Team BlackSheep: Matek F405-WTE — BEC линии серв (англ.)
Частые вопросы
Можно ли поставить SG90 вместо HXT900?
Да. Обе сервы весят около 9 г, разъём у них одинаковый, а момент близкий: у HXT900 около 1,6 кг·см, у SG90 по данным TowerPro 1,8 кг·см при 4,8 В. Корпус SG90 чуть выше (29 мм против 22 мм), поэтому проверьте, войдёт ли он в посадочное место, и при необходимости подрежьте пенопласт.
Какое напряжение подавать на обычную серву?
Классические сервы рассчитаны на 4,8–6,0 В: столько выдаёт BEC регулятора или четыре NiMH-банки. HV-сервы работают от 6,0 до 7,4 или 8,4 В и могут питаться напрямую от двухбаночного LiPo. Обычную серву на 7,4 В подключать нельзя, у неё сгорит плата.
Почему серва дрожит в нейтрали?
Чаще всего из-за изношенного потенциометра, помех на длинном проводе или просевшего питания. Проверьте серву сервотестером с отдельного источника: если там она замирает ровно, ищите причину в BEC, удлинителях или в частоте импульсов полётного контроллера. Если дрожит и на тестере, её пора менять.
Сколько серв нужно самолёту?
Трёхканальному тренеру хватает двух: руль высоты и руль направления, мотором управляет регулятор. С элеронами нужно три или четыре сервы (одна общая или по одной на каждую консоль), летающему крылу хватает двух на элевоны.